SOMMAIRE
Les Moteurs pas à
pas :
Les
moteurs à réluctance variable
Les moteurs bipolaires
Les moteurs
unipolaires
La commande des moteurs pas à pas :
Les circuits
spécialisés
Le
circuit intégré TEA3717
Le
circuit intégré MC3479C
Les
circuits intégré L297 et L298
Annexes
Différents
type de moteurs pas à pas
Spécification
du L297
Spécification
du L298
Les moteurs pas à pas se divisent en deux catégories :
il peut avoir une valeur comprise entre 0,9° et 90°. Les valeurs les plus couramment rencontrées sont :
Les moteurs récupérés dans le matériel
informatique ne présentent pas un couple important (quelques dizaine
de grammes par cm), et il conviendra d’opérer, à l’aide de
pignons, une réduction de la vitesse de rotation afin d’en augmenter
la force.
Les moteurs à
réluctance variable
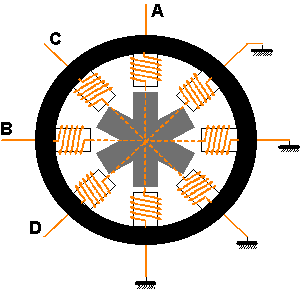
Un moteur à réluctance variable possède
un rotor en acier doux non magnétique. Ce rotor est constitué
d’un nombre de pôles supérieurs à celui du stator.
La figure 1 représente le schéma simplifié d’un tel moteur pas à pas. Ce dernier se commande à la façon d’un modèle unipolaire, en alimentant une paire de pôles du stator afin d’aligner les pièces polaires du rotor avec les enroulements alimentés. Trois séquences pour l’alimentation des phases peuvent être utilisées :
2 C
3 B
4 D
2 CB
3 BD
4 DA
2 AC
3 C
4 BC
5 B
6 BD
7 D
8 DA
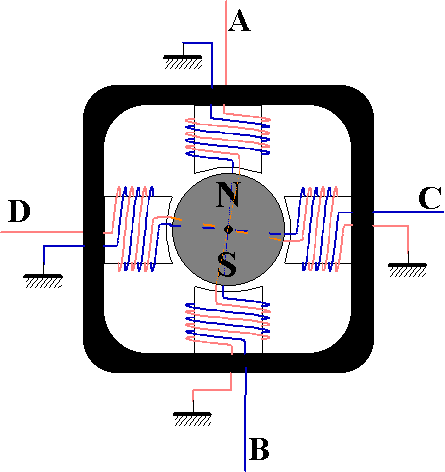
Le schéma électrique d’un moteur bipolaire
est donné en figure 3. Il est
bien entendu simplifié et son angle de rotation par pas est ici
de 90°.
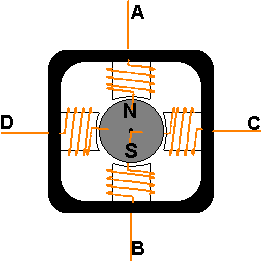
La constitution de ce type de moteur est la suivante :
Un aimant permanent est solidaire de l’axe du moteur et
sa rotation s’effectue entre les différents pôles du stator
supportant les enroulements. Ces derniers devront être alimentés
par un courant changeant de sens à chaque pas effectué, selon
les trois séquences suivantes :
1°/ Mode " monophasé "
La première séquence ne réclame que
l’alimentation d’un seul enroulement à chaque pas. Le couple développé
par le moteur n’est pas très important. Le schéma de la figure
4a montre la chronologie à respecter.
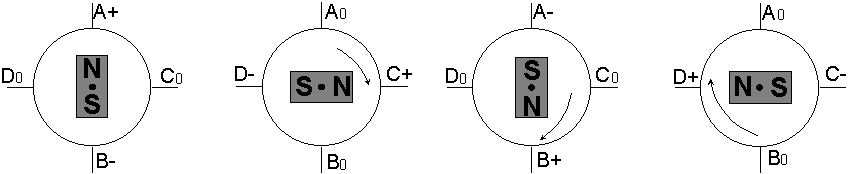
On alimente :
CD
BA
DC
AB
…
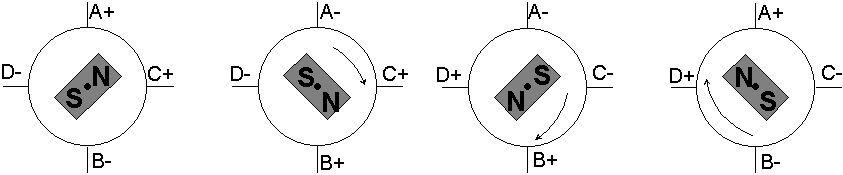
La seconde séquence est obtenue par l’alimentation
simultanée des deux phases. C’est le procédé le plus
courant et celui qui donne le couple maximum. On se reportera en figure
4b afin de comprendre ce type de commande.
3°/ Mode demi-pas
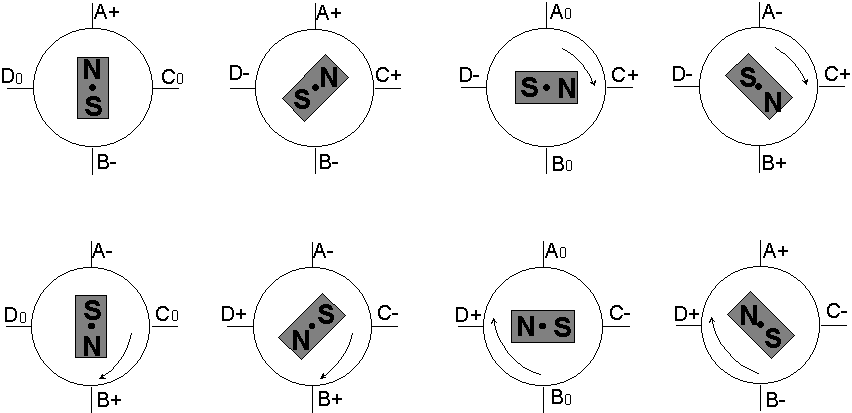
Cette troisième séquence est représentée
en figure 4c. Là, le moteur
est commandé en biphasé, puis en monophasé, puis en
biphasé, etc. On arrive ainsi à doubler le nombre de pas
d’un moteur et à augmenter sa précision.
Malheureusement, le couple est évidemment irrégulier.
et la commande électronique de ce type de moteur est plus complexe
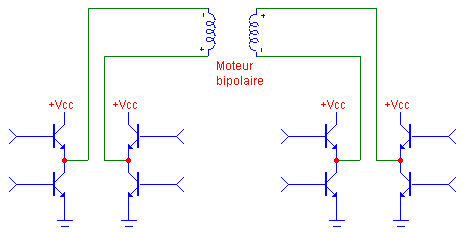
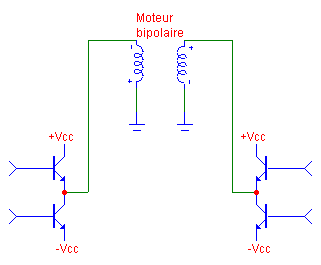
si on veut la réaliser à l’aide de transistors. En effet,
le courant devant être inversé, un pont de quatre transistors
par phase doit être utilisé, comme représenté
en figure 5. On peut également
n’utiliser que deux transistors, mais dans ce cas, une alimentation symétrique
sera nécessaire (figure 6).
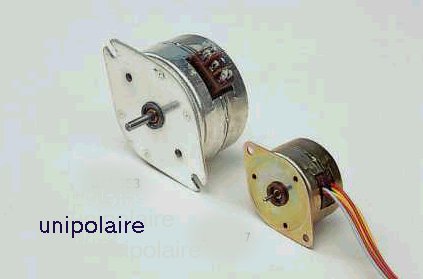
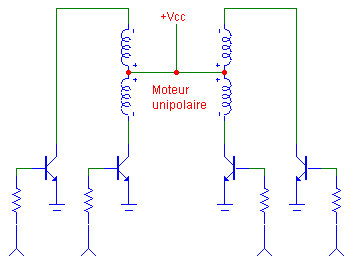
Le schéma théorique d’un moteur unipolaire
est donné en figure 7.
On peut considérer que ce type de moteur est identique au moteur bipolaire, à une différence prés :
afin d’inverser le sens du courant, les enroulements sont réalisés à l’aide de deux fils dont l’une des extrémités est relié à la masse (ou au plus de l’alimentation).
Il suffit alors d’alimenter les enroulements à tour de rôle afin d’obtenir la rotation de l’axe du moteur, et selon la même séquence vue pour le moteur à réluctance variable.
Un moteur unipolaire présentera, à dimension
équivalentes, un couple moins important qu’un moteur bipolaire.
La commande d’un moteur pas à pas unipolaire ne nécessitera
que quatre transistors NPN qui seront commandé à tour de
rôle, par exemple, à l’aide de porte logiques.
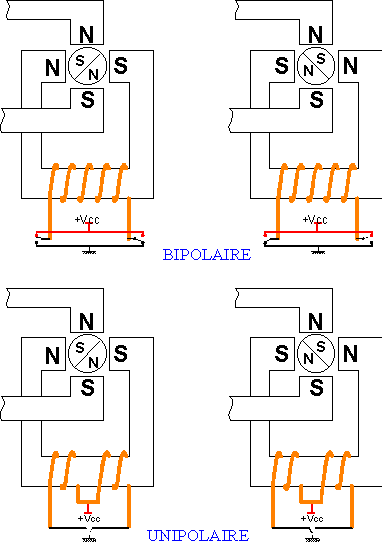
Le dessin de la figure 8
représente les modes de commande schématisés pour
les deux types principaux de moteurs.
Pour conclure cette brève description, signalons que ces moteurs (bipolaires et unipolaires) ne peuvent présenter des vitesses de rotation très élevées. Cette limitation est en grande partie due à la tension induite par le rotor dans le stator et produisant une force contre-électromotrice. Si l’on désire des vitesses supérieures, il conviendra d’utiliser les moteurs à réluctance variable, dont le rotor est, comme nous l’avons dit plus haut, en fer doux non magnétique, et qui n’induit donc pas de tension dans le stator.
La commande des moteurs pas à pas :
Les circuits intégrés spécialisés
Il est facile, comme nous le verrons dans les pages suivantes consacrées aux montages pratiques, de réaliser une commande électronique de moteur pas à pas à l’aide de commande de composants discrets :
Des transistors de puissances commandés par des portes logiques avec un dispositif de limitation de courant. Mais il est encore plus simple d’utiliser des circuits intégrés spécialisés, circuits ne nécessitant que quelques composants externes et simplifiant au maximum l’envoi des séquences de commande. Ils disposent en outre de toutes les fonctions telles que le sens de rotation, le mode demi-pas, la mise en haute impédance des sorties (moteur libre), etc.
Nous vous proposons maintenant la présentation
de quatre d’entre eux, choisis parmi les plus utilisés, et donc
facilement disponibles. Cette présentation permettra une mise en
œuvre facile des circuits présentés.
Caractéristiques générales :
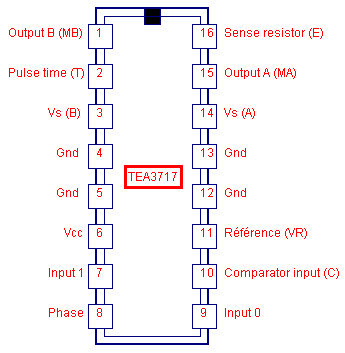
Le circuit est destiné à la commande d’un
enroulement d’un moteur pas à pas bipolaire. Il convient donc d’utiliser
deux circuits afin de piloter le moteur. Il comporte en interne deux entrées
compatibles T.T.L., un palpeur de courant, un monostable et un étage
de sortie à quatre transistors protégé par des diodes.
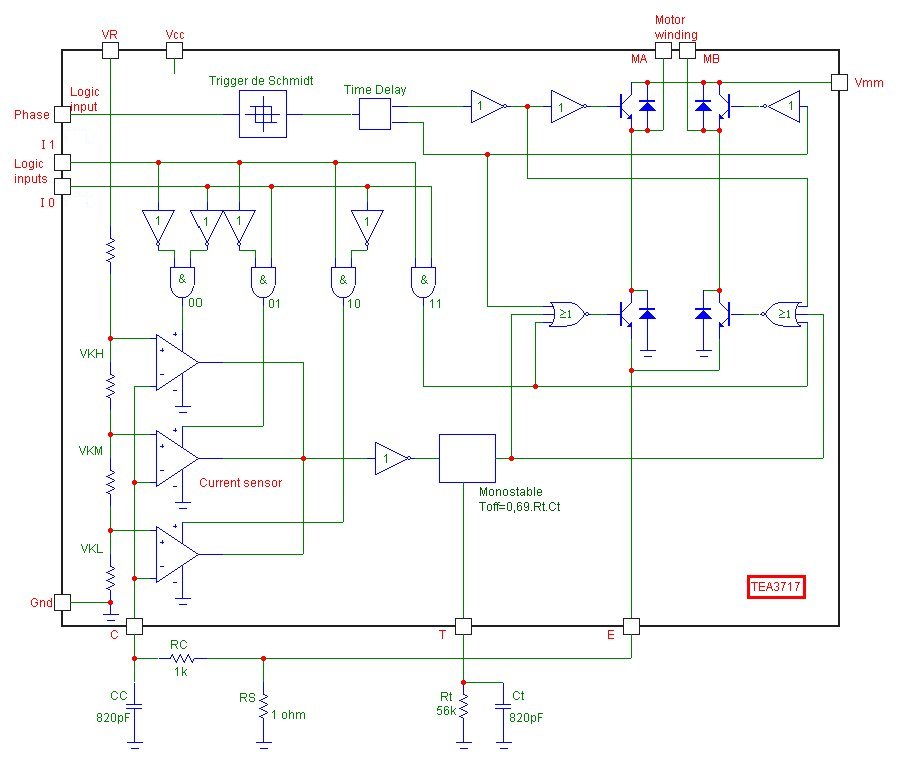
Le schéma de la figure 10 représente la constitution interne du circuit intégré et indique les composants externes à câbler pour sa mise en œuvre.
Deux circuits seront à réaliser afin d’obtenir une commande complète. Les entrées logiques I0 et I1 permettent de déterminer le courant du pont de sortie par commutation des trois comparateurs internes :
I0 I1 NIVEAU DU COURANT
H H annulation du courant de sortie
L H courant faible
H L courant moyen
L L courant maximum
La valeur du courant traversant le bobinage du moteur dépend également de la valeur de la tension de référence appliquée sur l’entrée VR et de la valeur de la résistance RS (du palpeur de courant). Ce palpeur de courant, outre la résistance RS, est constitué d’un filtre passe-bas et de trois comparateurs. Seul l’un de ces derniers peut être actif dans le même temps.
La limitation de courant fonctionne de la façon suivante :
Le courant traversant l’enroulement du moteur traverse
également la résistance RS.
Lorsque le courant a augmenté de telle sorte que la tension aux
bornes de la résistance devient supérieure à la tension
de référence appliquée sur l’une des entrées
du comparateur sélectionné, la sortie de ce dernier passe
à l’état haut ce qui enclenche le monostable. Le courant
est alors annulé durant une durée fixe appelée Toff.
Cette durée est donnée par la formule :
Toff=0,69.Rt.Ct
Lorsque la durée de fonctionnement du monostable
est achevée, sa sortie repasse à l’état bas et le
courant est rétabli dans l’enroulement du moteur jusqu'à
un nouvel enclenchement. L’étage de sortie est constitué
de quatre transistors darlington connectés en pont. Les deux transistors
qui seront commutés alimenteront l’enroulement du moteur, lui délivrant
un courant constant.
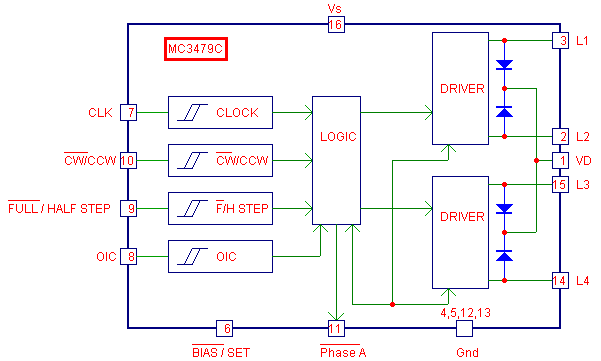
Le circuit intégré MC3479C
permet le pilotage d’un moteur pas à pas bipolaire. Un seul circuit
est nécessaire. Il est constitué de quatre entrées
(au standard T.T.L.) de sélection commandant un circuit logique.
Ce circuit pilote deux drivers de puissance auxquels sont connectés
les deux enroulements du moteur bipolaire. Le dessin de la figure
11 représente le schéma interne du MC3479C
ainsi que son brochage.
Ses principales caractéristiques sont les suivantes :
Bien que conçus afin de fonctionner conjointement, ces deux circuits peuvent être utilisés séparément.
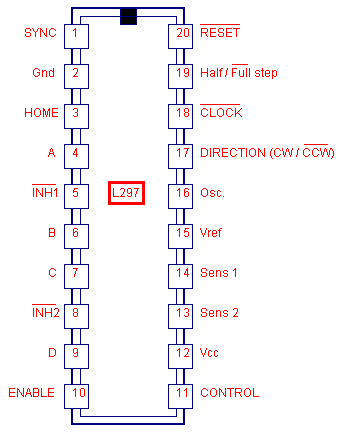
Le circuit intégré L297, dont le schéma interne est donné en figure 12, simplifie notablement la commande d’un moteur pas à pas. Le cœur de ce circuit es un bloc appelé translateur qui génère les séquences d’alimentation des différentes phases du moteur, en demi-pas, en pas entier une phase et en pas entier deux phases.
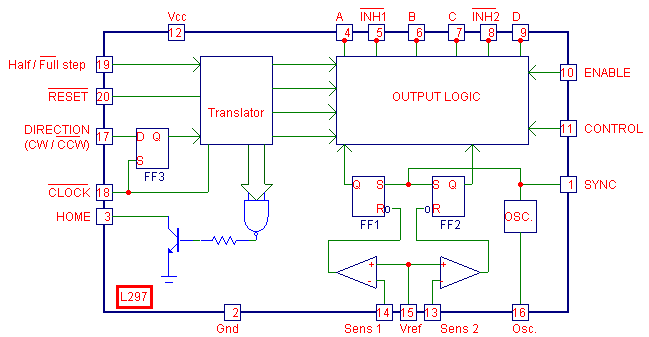
Ce translateur est commandé par deux entrées logiques :
Le sens de rotation (CW / CCW) et
le mode de fonctionnement en demi-pas ou en pas normal (Half / Full).
Une troisième broche est l’entrée CLOCK
qui permet l’avance d’un pas vers le suivant. Le translateur contient en
interne en compteur à trois bits et quelque circuits logique qui
permettent de générer une séquence basique de huit
pas, comme représenté sur la figure
13.
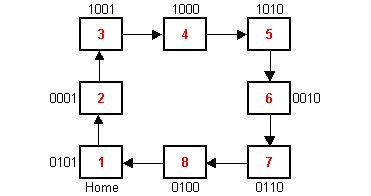
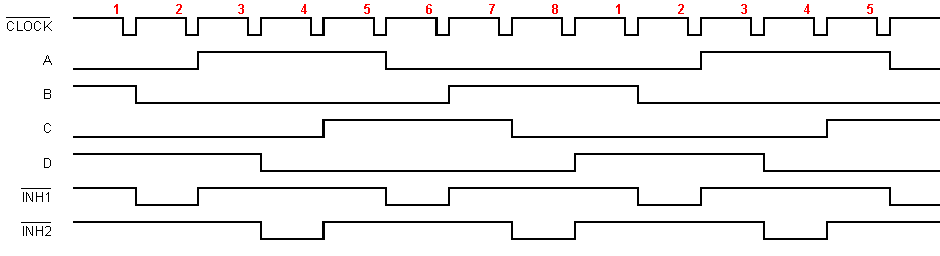
Les trois séquences de commande citées plus haut peuvent être facilement obtenues à partir de cette séquence de base.
Le circuit intégré L297 possède quatre sorties de commande des étages de puissance, ainsi que deux sorties supplémentaires d’inhibition de ces étages (lorsqu’il est utilisé avec le L298). Ces deux sorties sont commandées par une logique interne elle-même déclenchée par deux comparateurs.
Ces deux comparateurs mesurent la valeur de la tension
présente aux bornes de deux résistances due au courant traversant
les enroulements du moteur. Lorsque la valeur de cette tension dépasse
celle de la tension de référence, l’alimentation du moteur
est coupé jusqu’à ce que la valeur du courant diminue. Nous
avons vu ce type de fonctionnement dans la description du TEA3717.
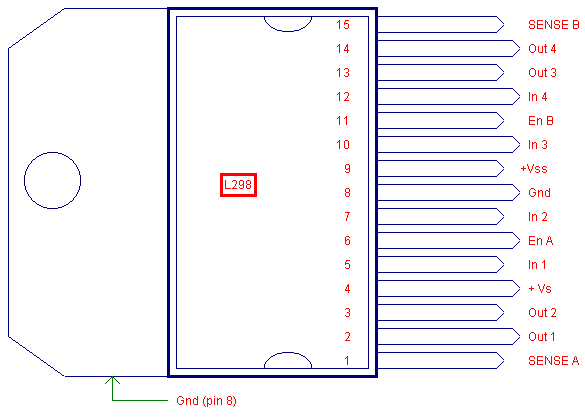
Le circuit intégré L298 contient deux étages de puissance configurés en pont, chacun commandé par deux entrées logiques (A, B et C, D) ainsi que deux entrées de validation (INH1 et INH2). De plus deux broches sont connectées en interne aux émetteurs des transistors (paires inférieures) qui permettent la connexion de résistances palpeuses de courant.
Le schéma interne du L298
est donné en figure 14.
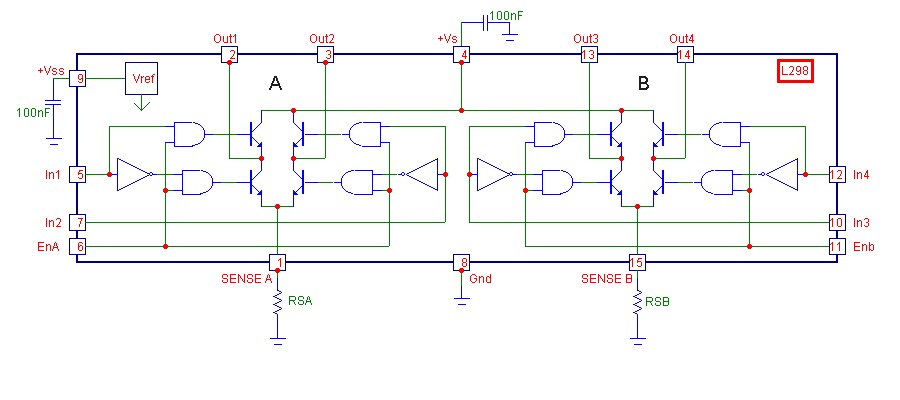
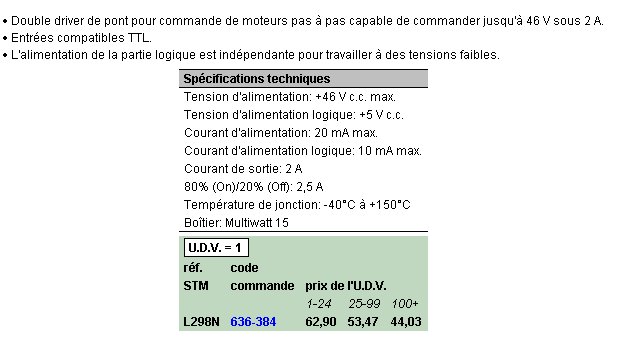
Celui-ci permet de disposer d’un courant important (2,5A) sous une tension élevée (46V). la puissance obtenue peut ainsi atteindre environ 200W, ce qui permet l’alimentation de moteurs puissants présentant des résistances de bobinage faibles. Il va sans dire que dans ce cas, le circuit devra être fixé sur un dissipateur thermique de dimensions convenables.
Comme on le constate sur le schéma, le L298 possède deux broches d’alimentation :
L’une pour le moteur (Vs) et
L’autre pour la logique interne (Vss, +5V)
Ce qui permet de limiter la dissipation du boîtier.
Il est à noter que, contrairement à la majorité des circuits, le L298 ne contient pas les diodes de protections des transistors internes. Il conviendra donc de les câbler à l’extérieur du boîtier. Ces diodes devront présenter des temps de commutation faible et devront être capable de laisser passer un courant important.
Le L298 est présenté en boîtier MULTIWATT à 15 broches, ce qui simplifie sa fixation sur un refroidisseur.
Différents type
de moteurs pas à pas :